
研究開発から
産業現場での運用まで
フィジカルAIの社会実装を加速する
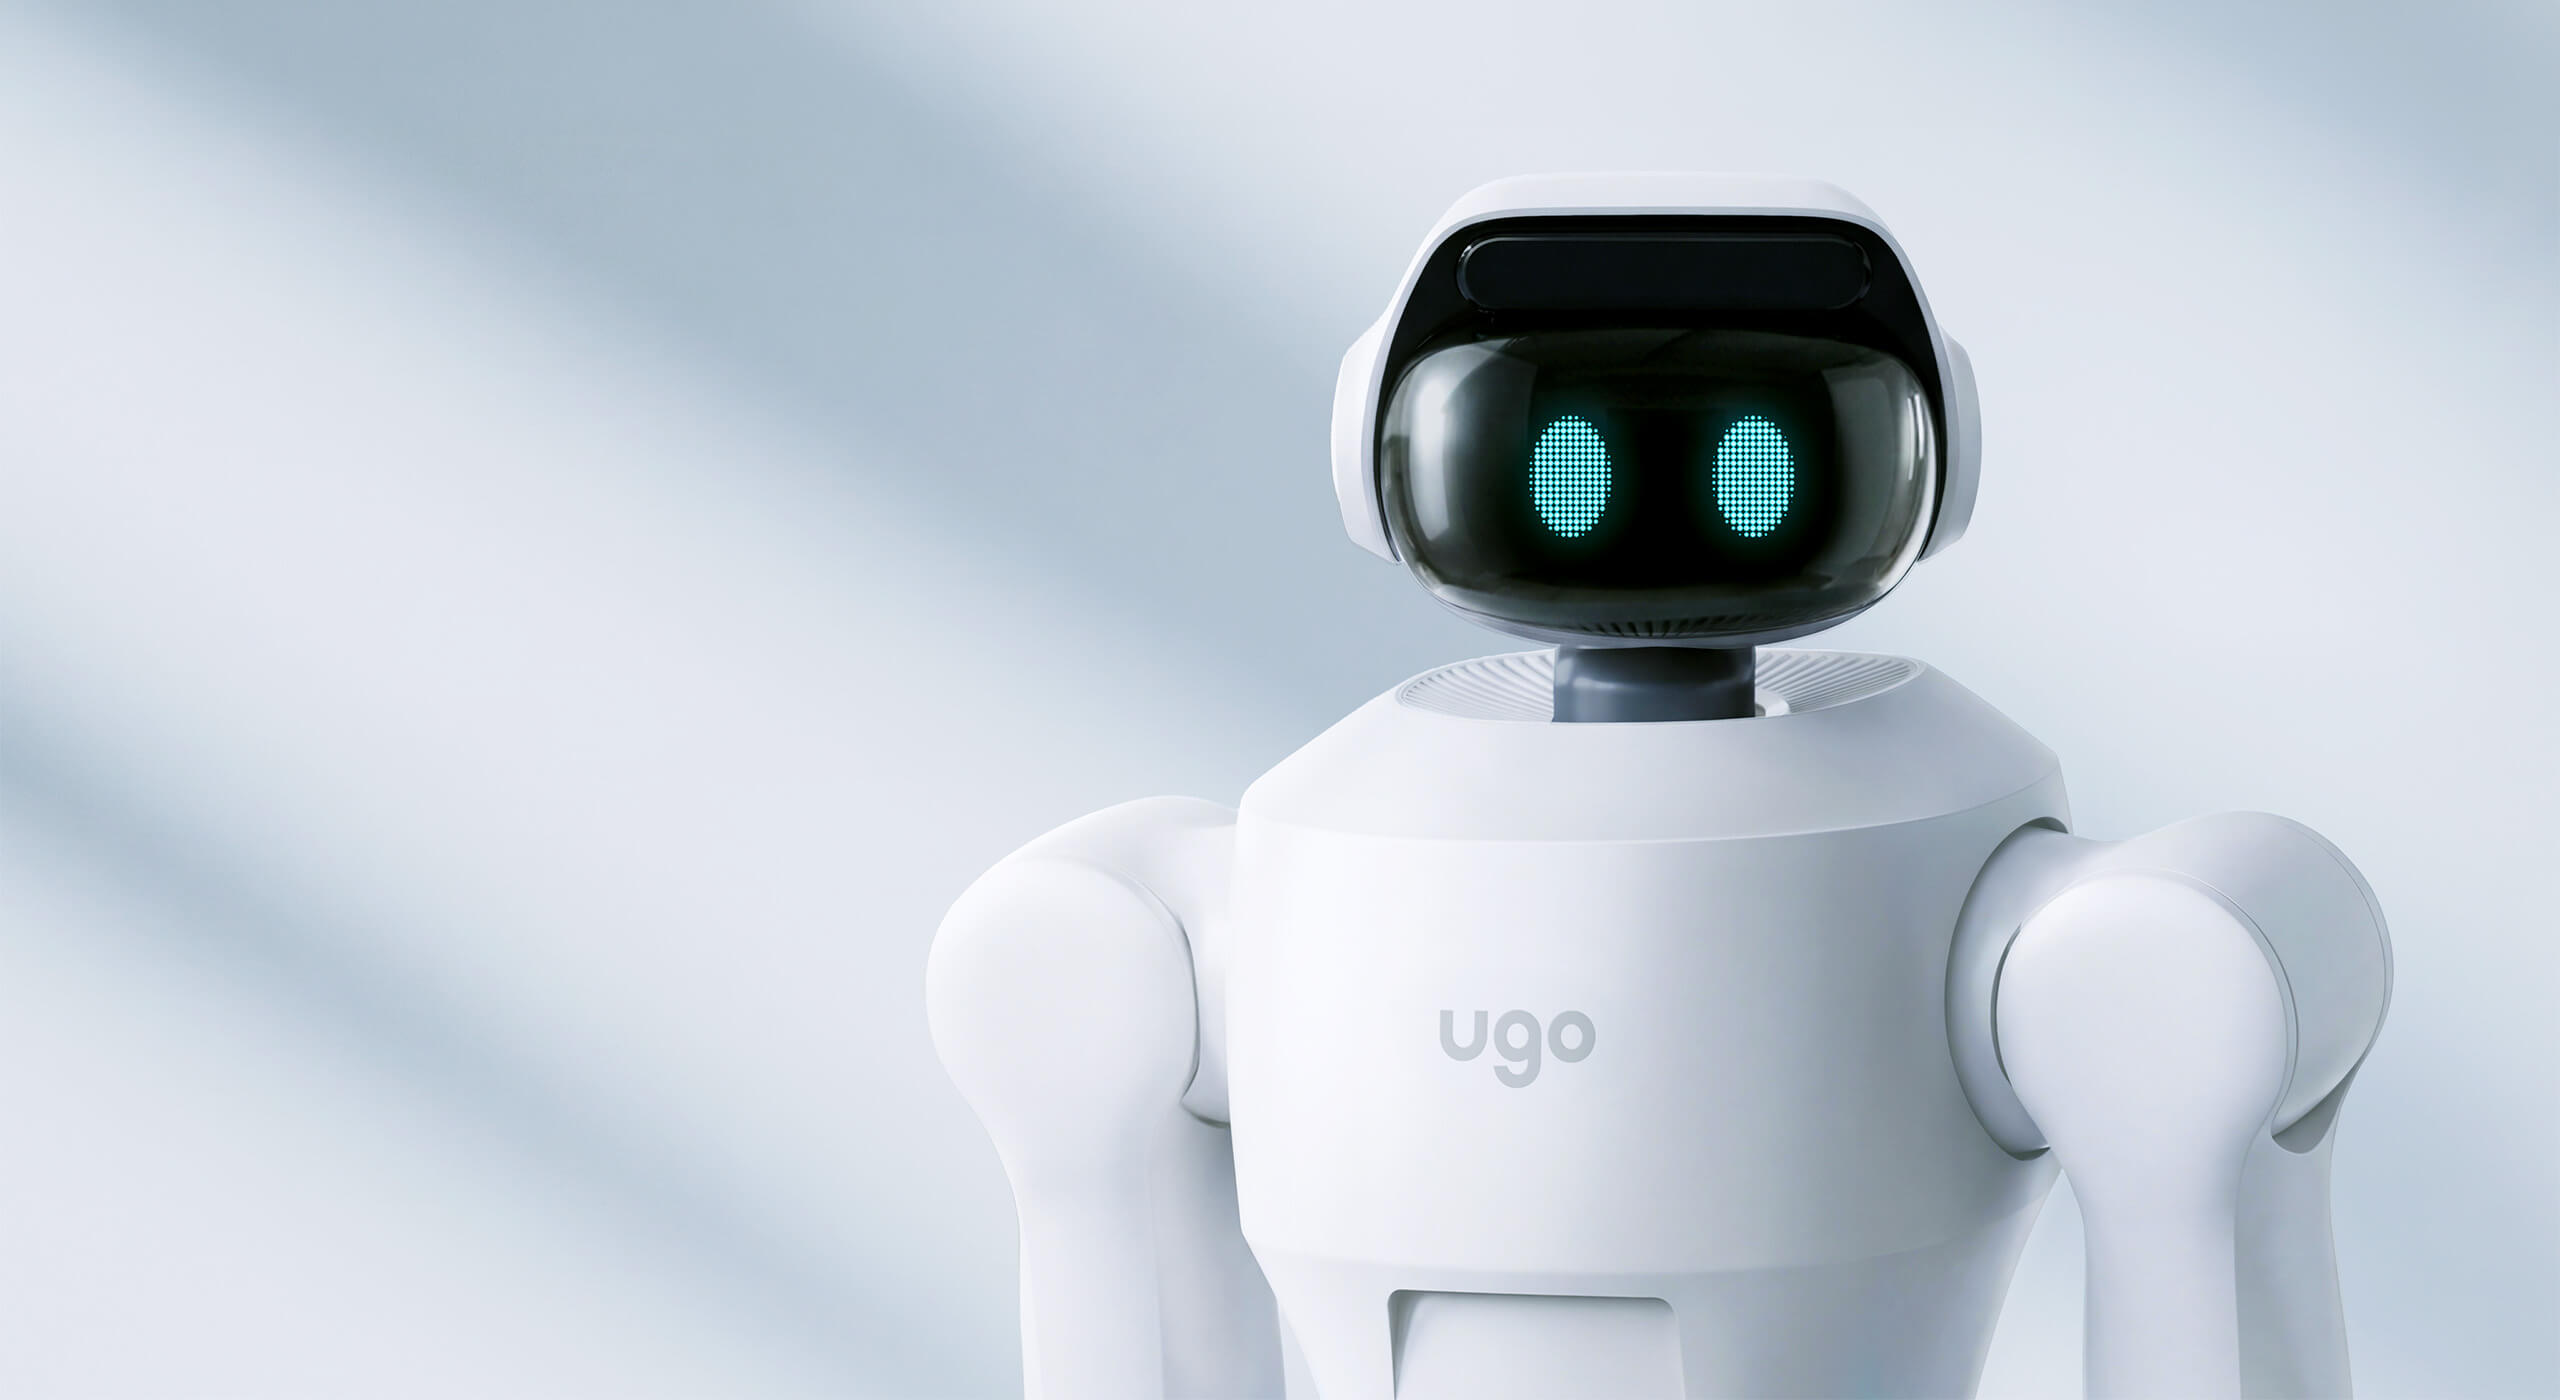
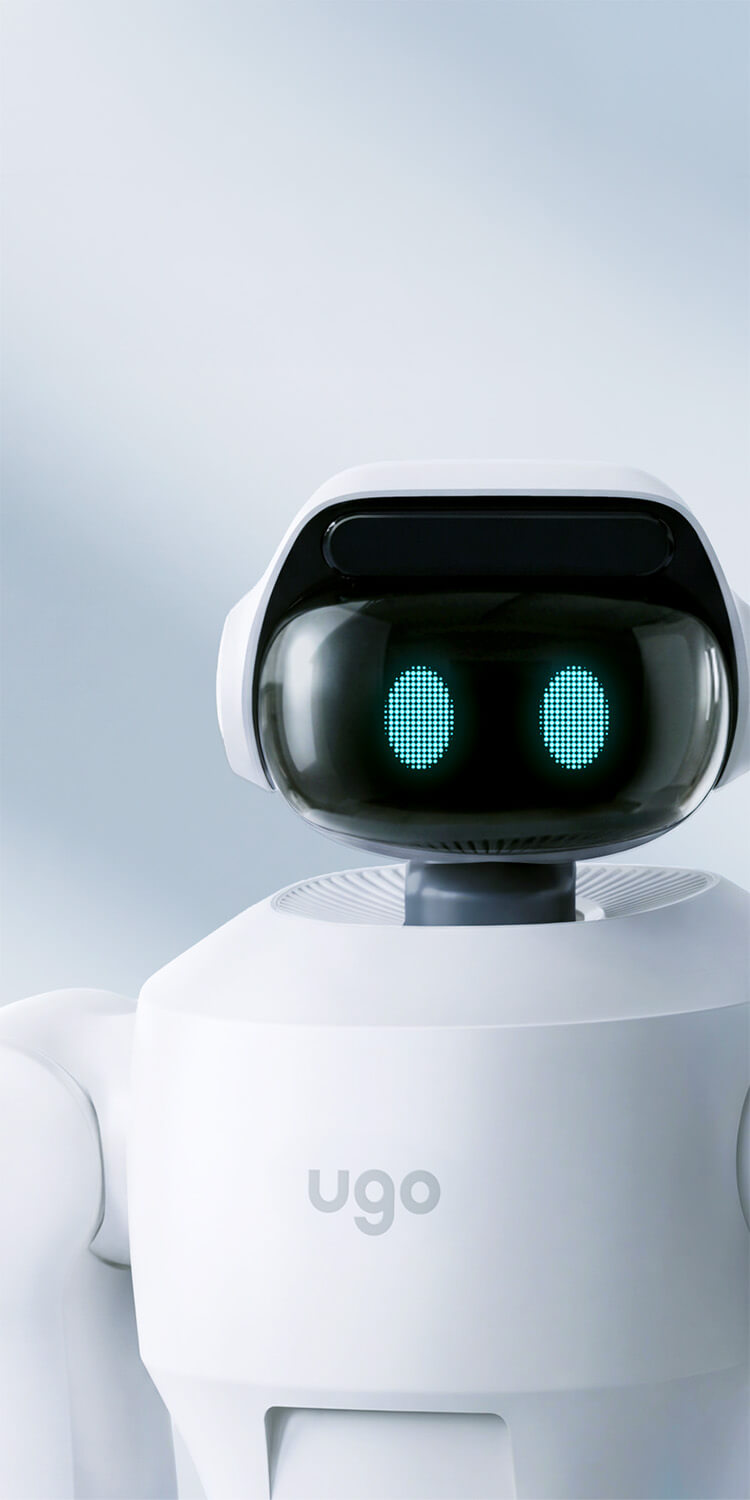
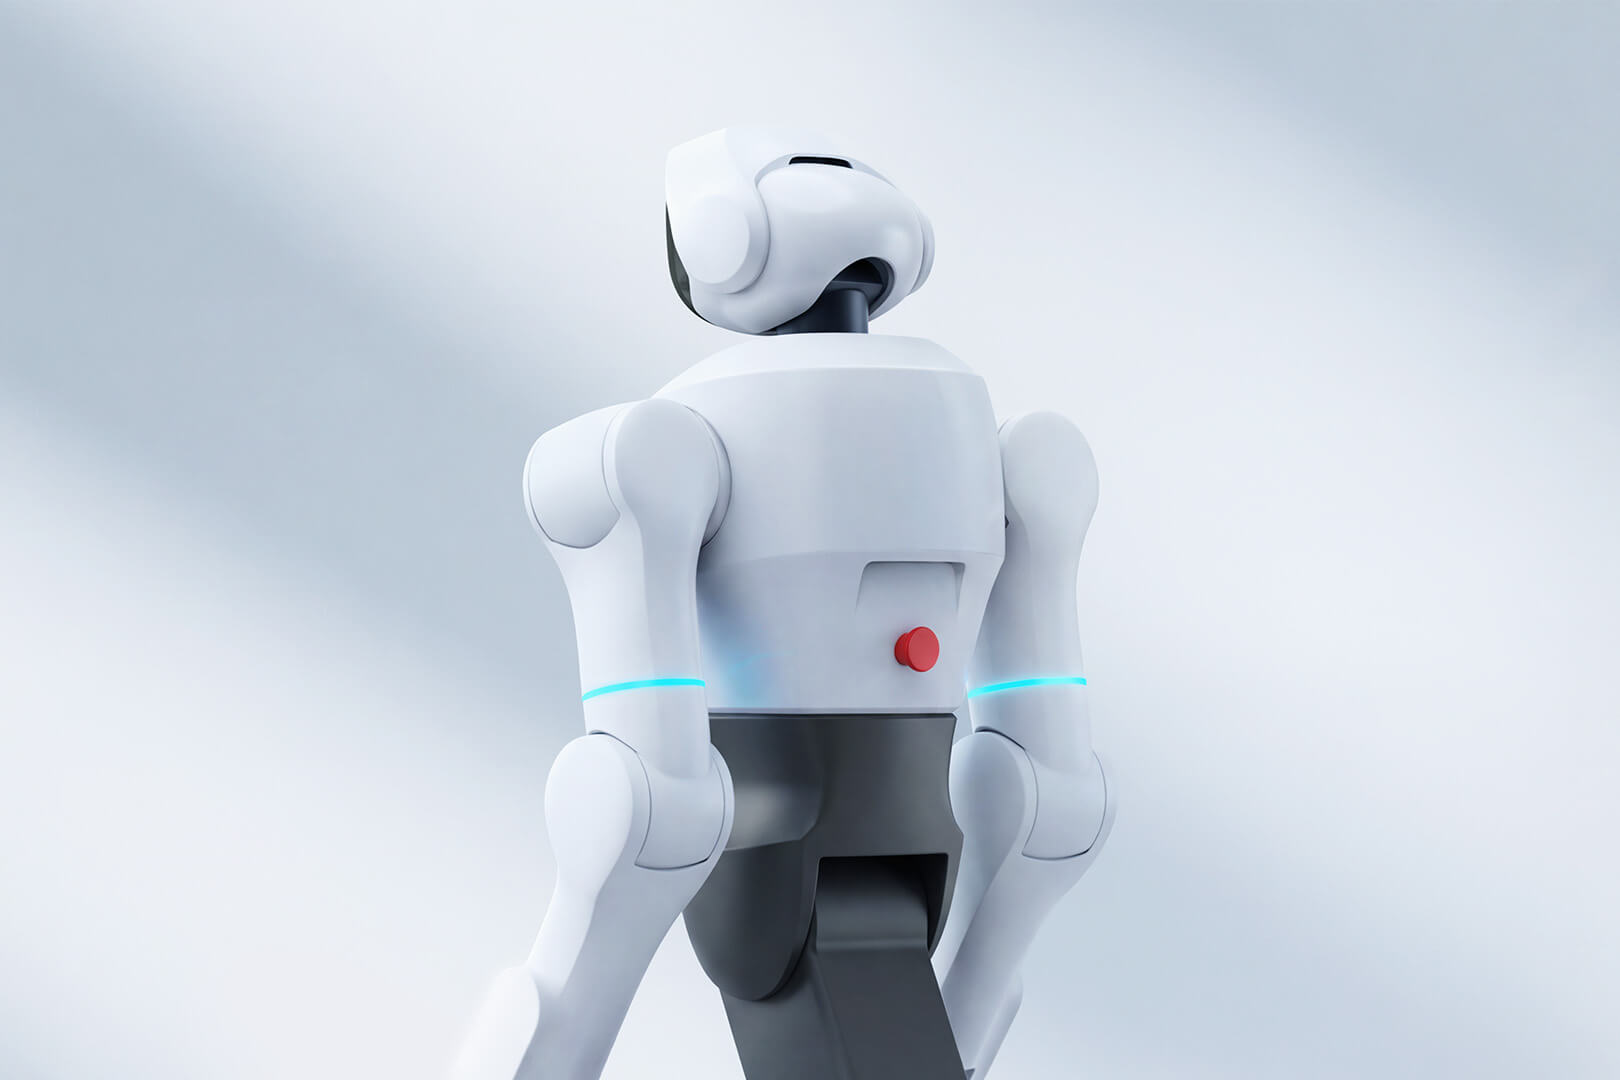
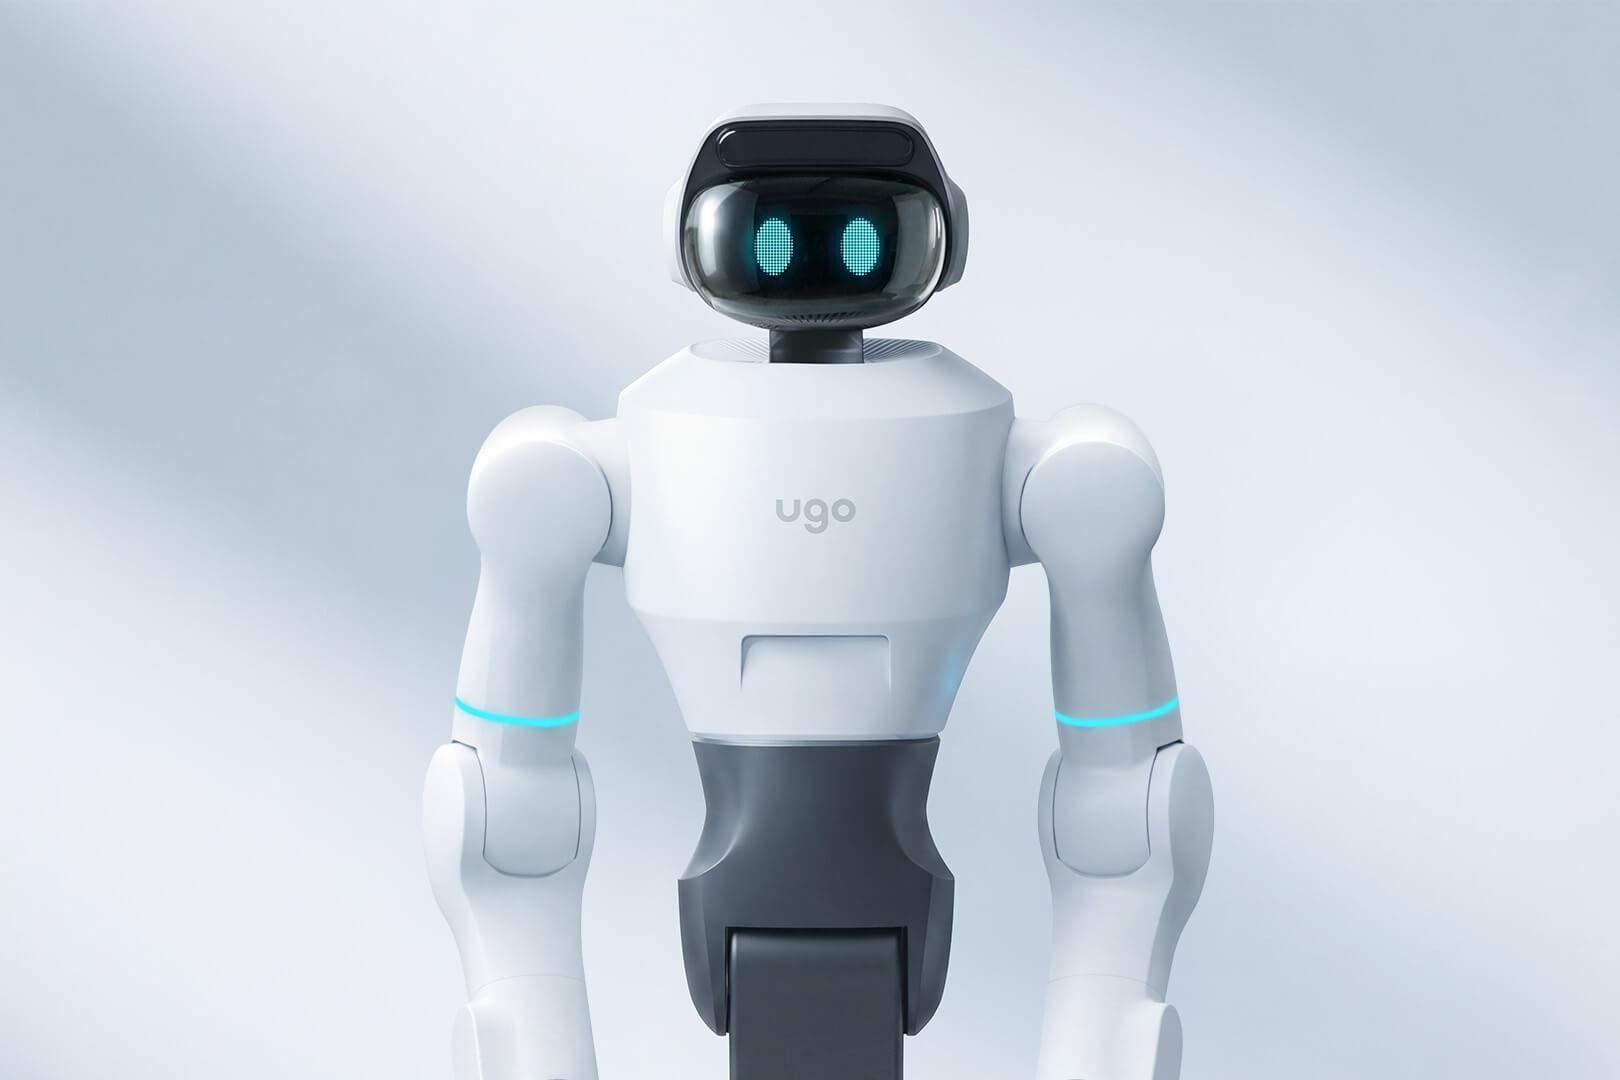
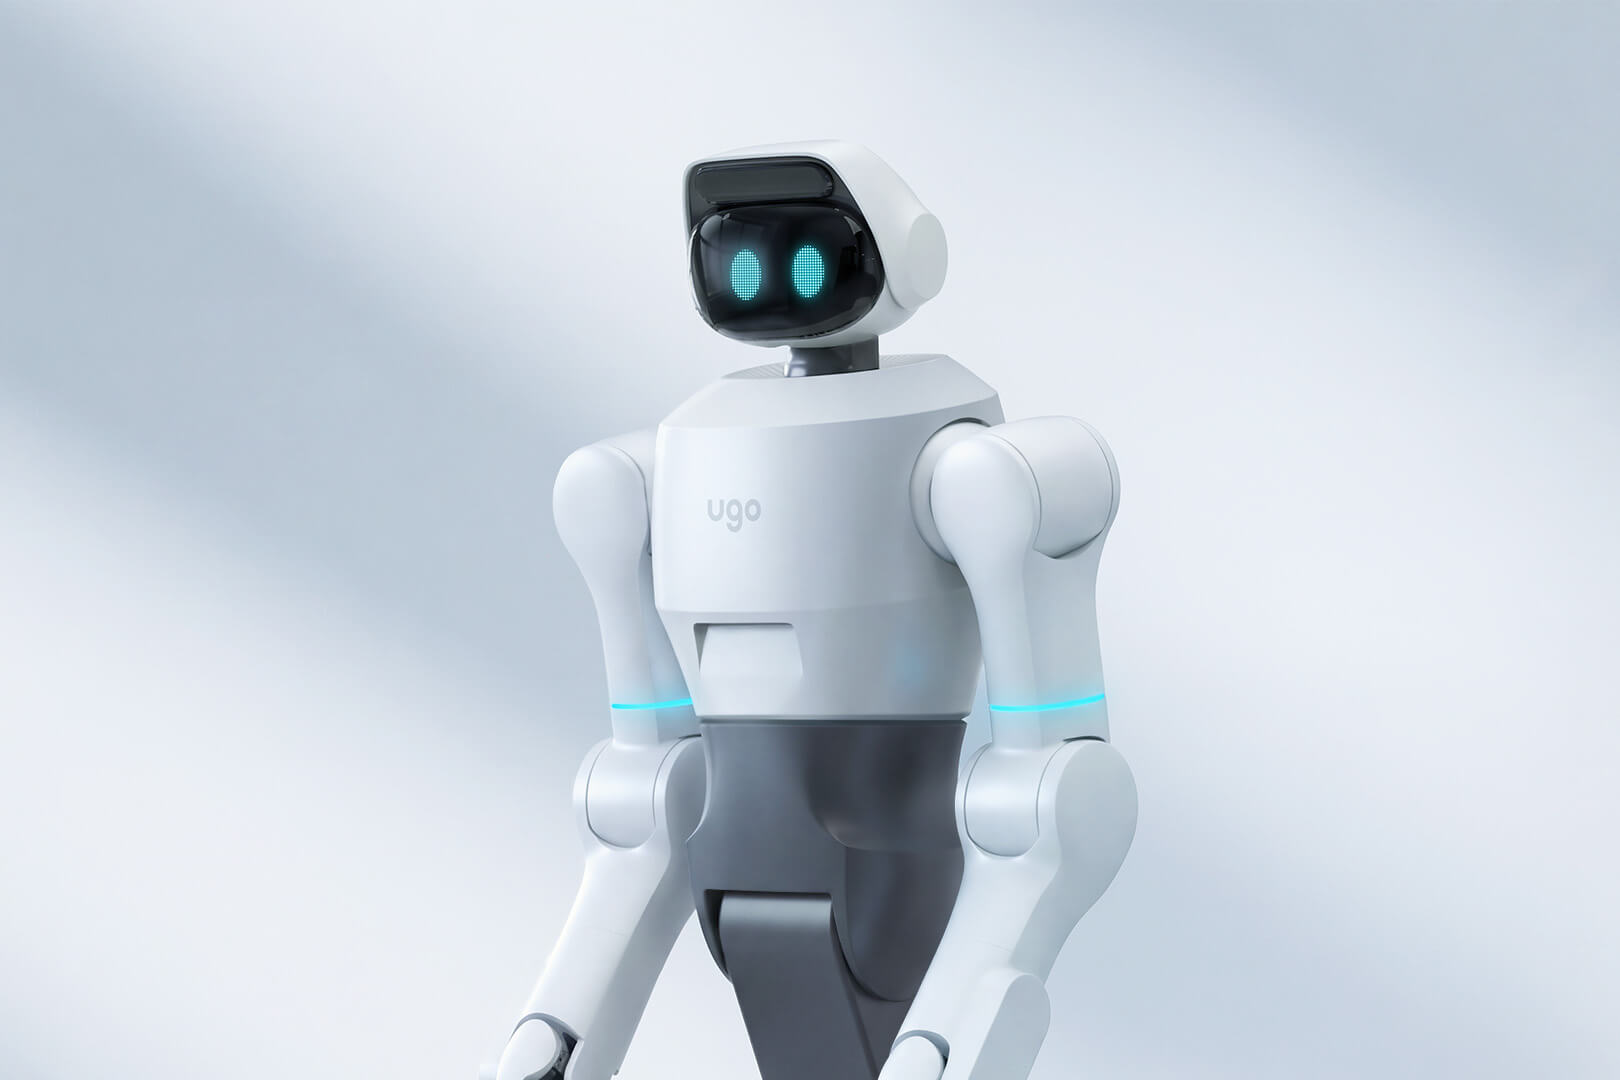
国産セミヒューマノイドロボット
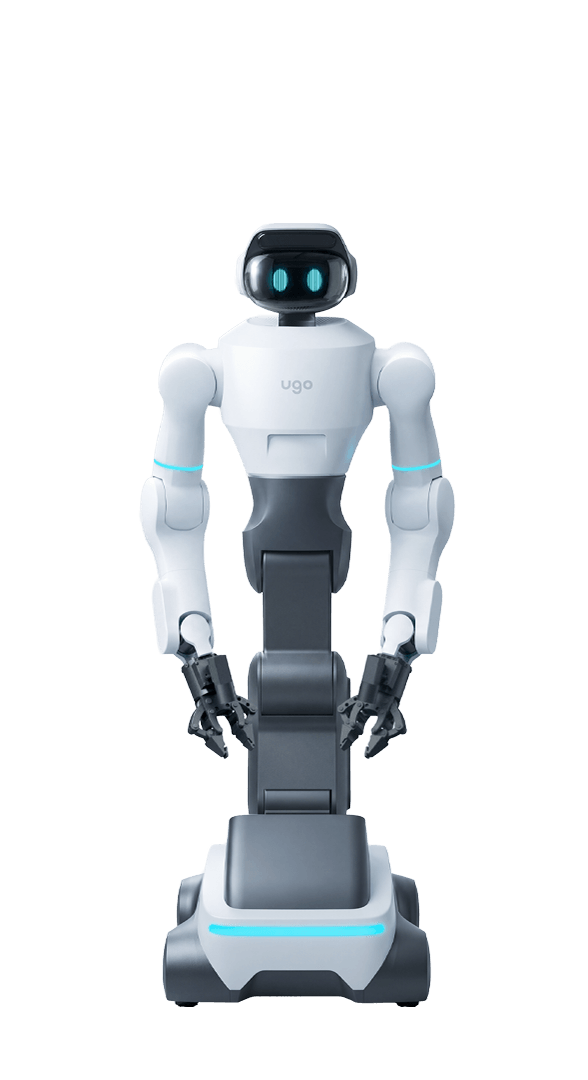
7DoF双腕アーム + 頭部2DoF + 腰関節 + 触覚ハンドを備え、
AIモデルによる全身協調制御が可能なロボット。
ロボット基盤モデルの開発・運用・改善サイクルを回す仕組みにより、
キッティングや工程間搬送などの周辺工程から嵌合やネジしめなどの組立工程、
その他の複雑な業務への適用も見込めます。
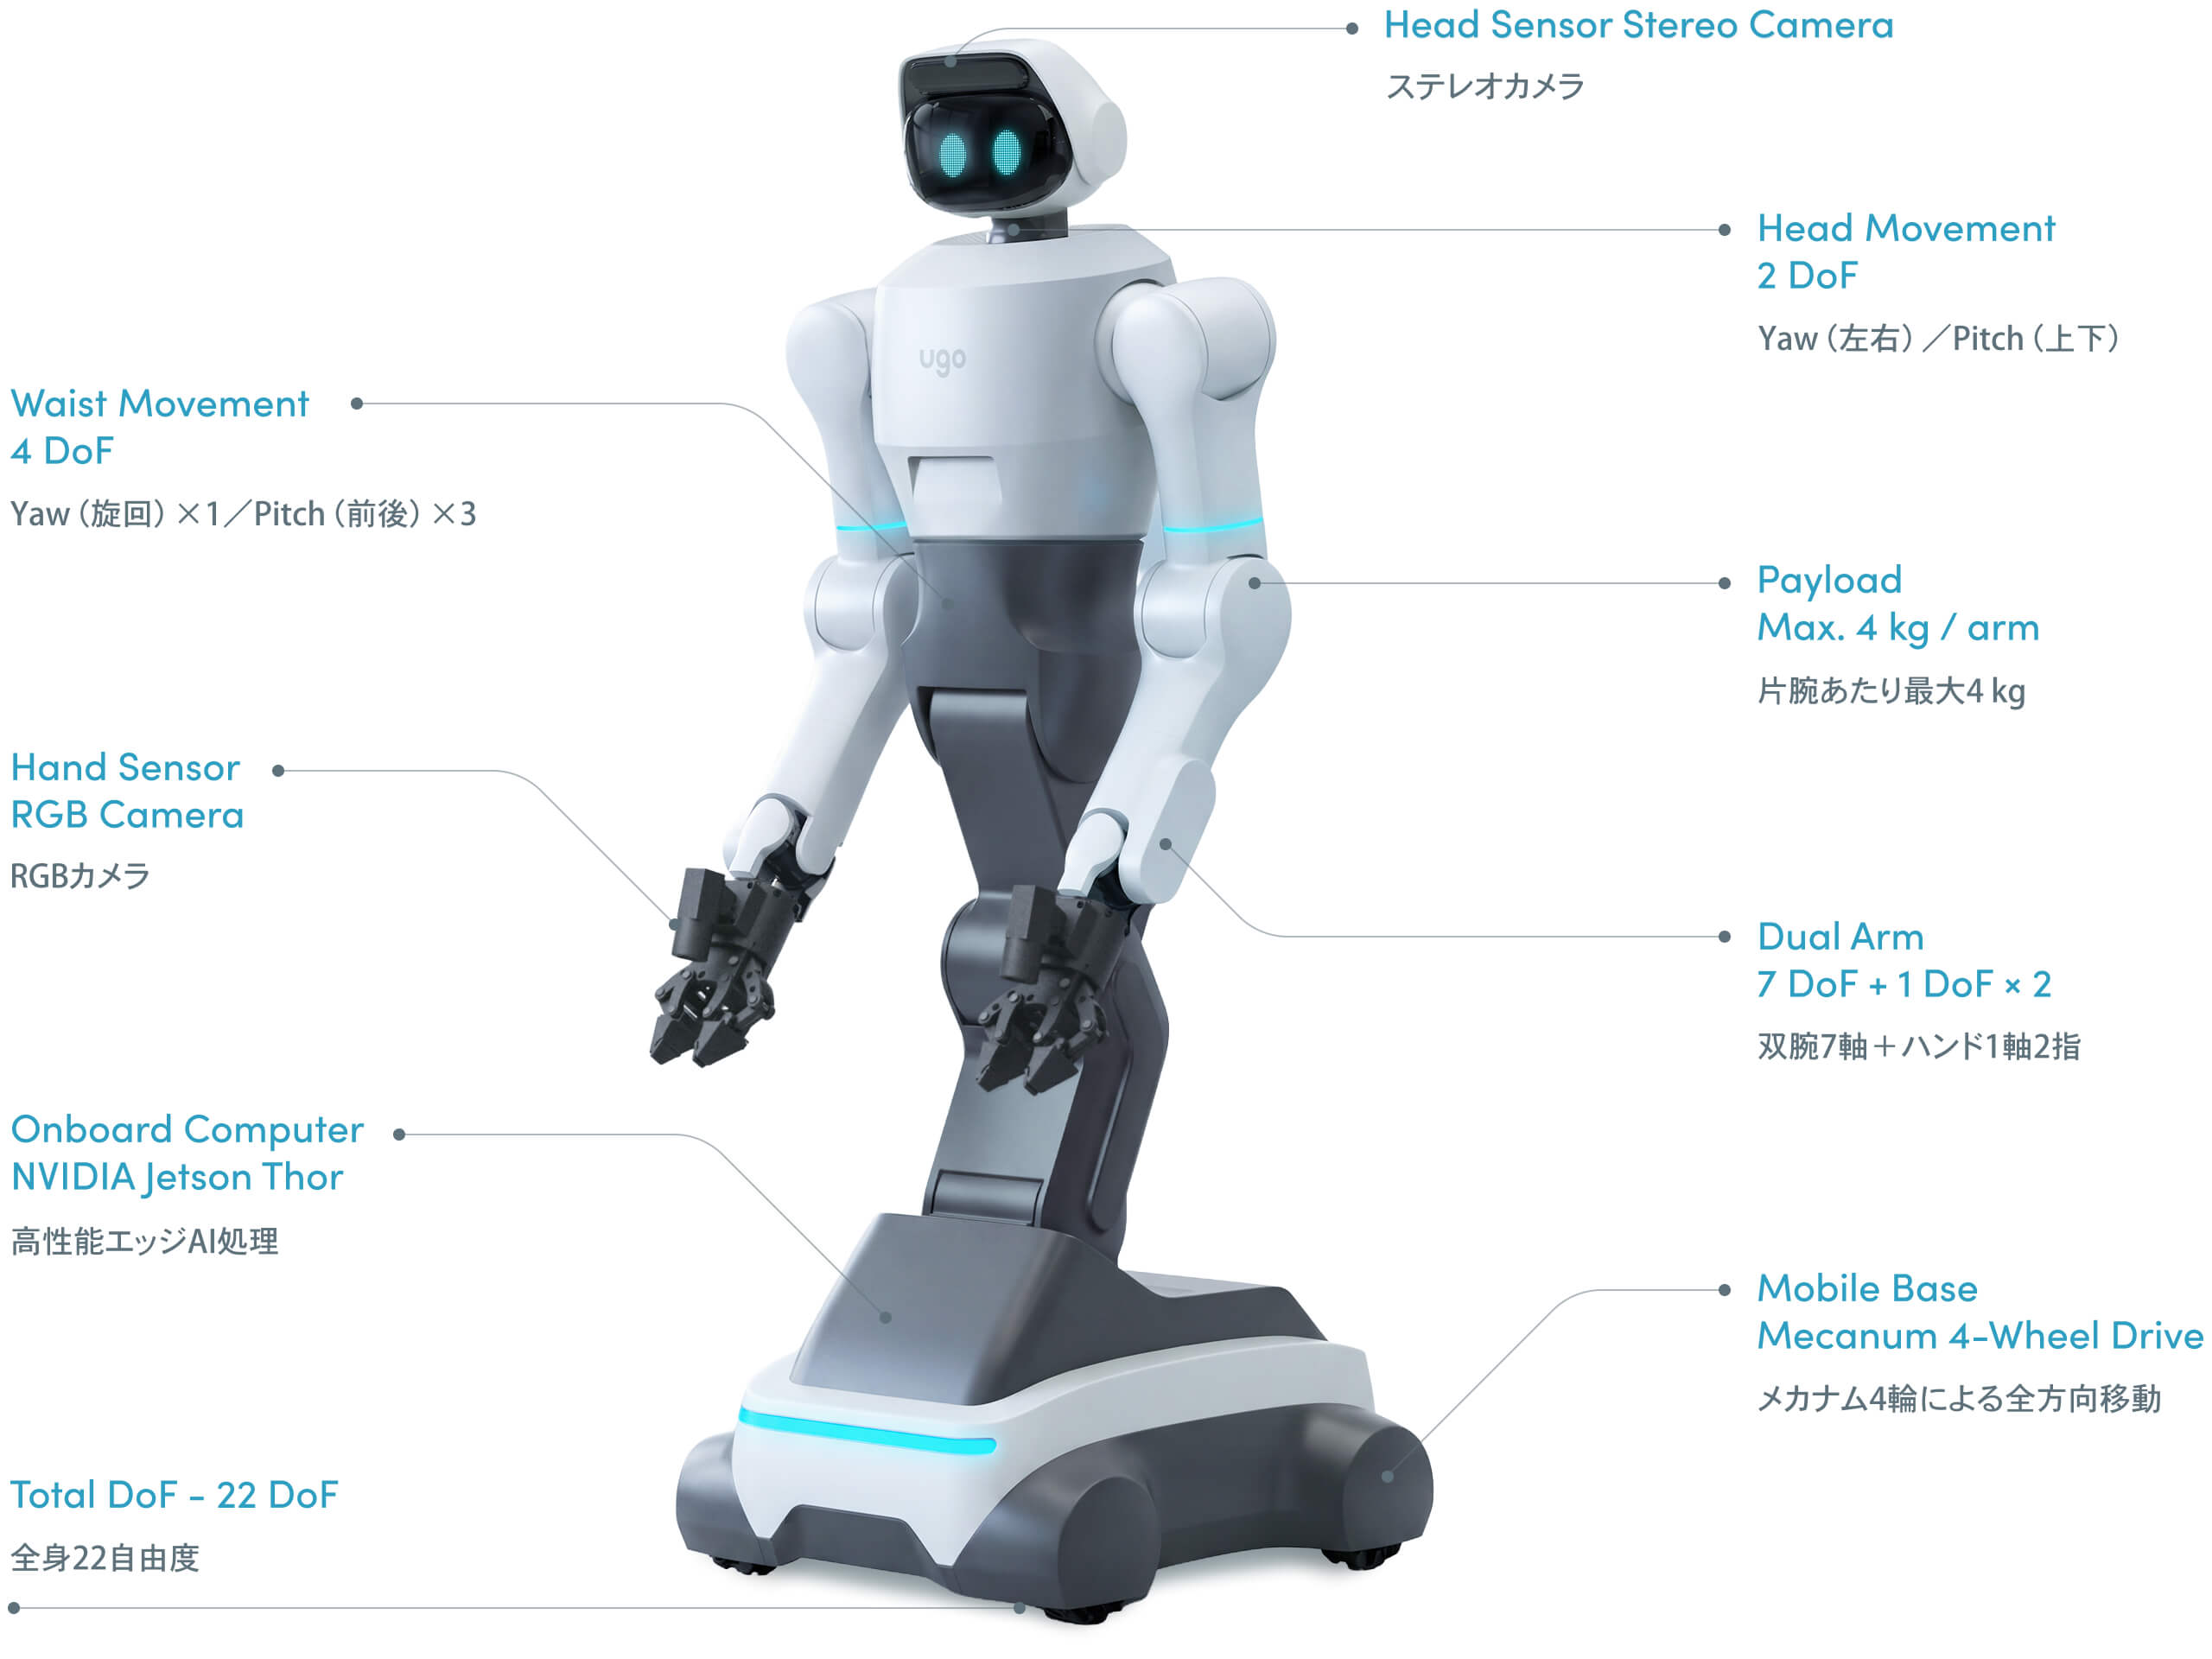
全22自由度
+メカナム4輪の
双腕セミヒューマノイド。
首、腰を含めた
データ取得・学習が可能。
可搬最大10kg(*)
工場での業務工程を中心に
様々なタスクの自動化を検証可能
(*)所定の作業領域での双腕において
アームリーチ843mm
昇降ストローク350mm
腰の旋回軸も備えており
広範囲のピック&プレースが可能
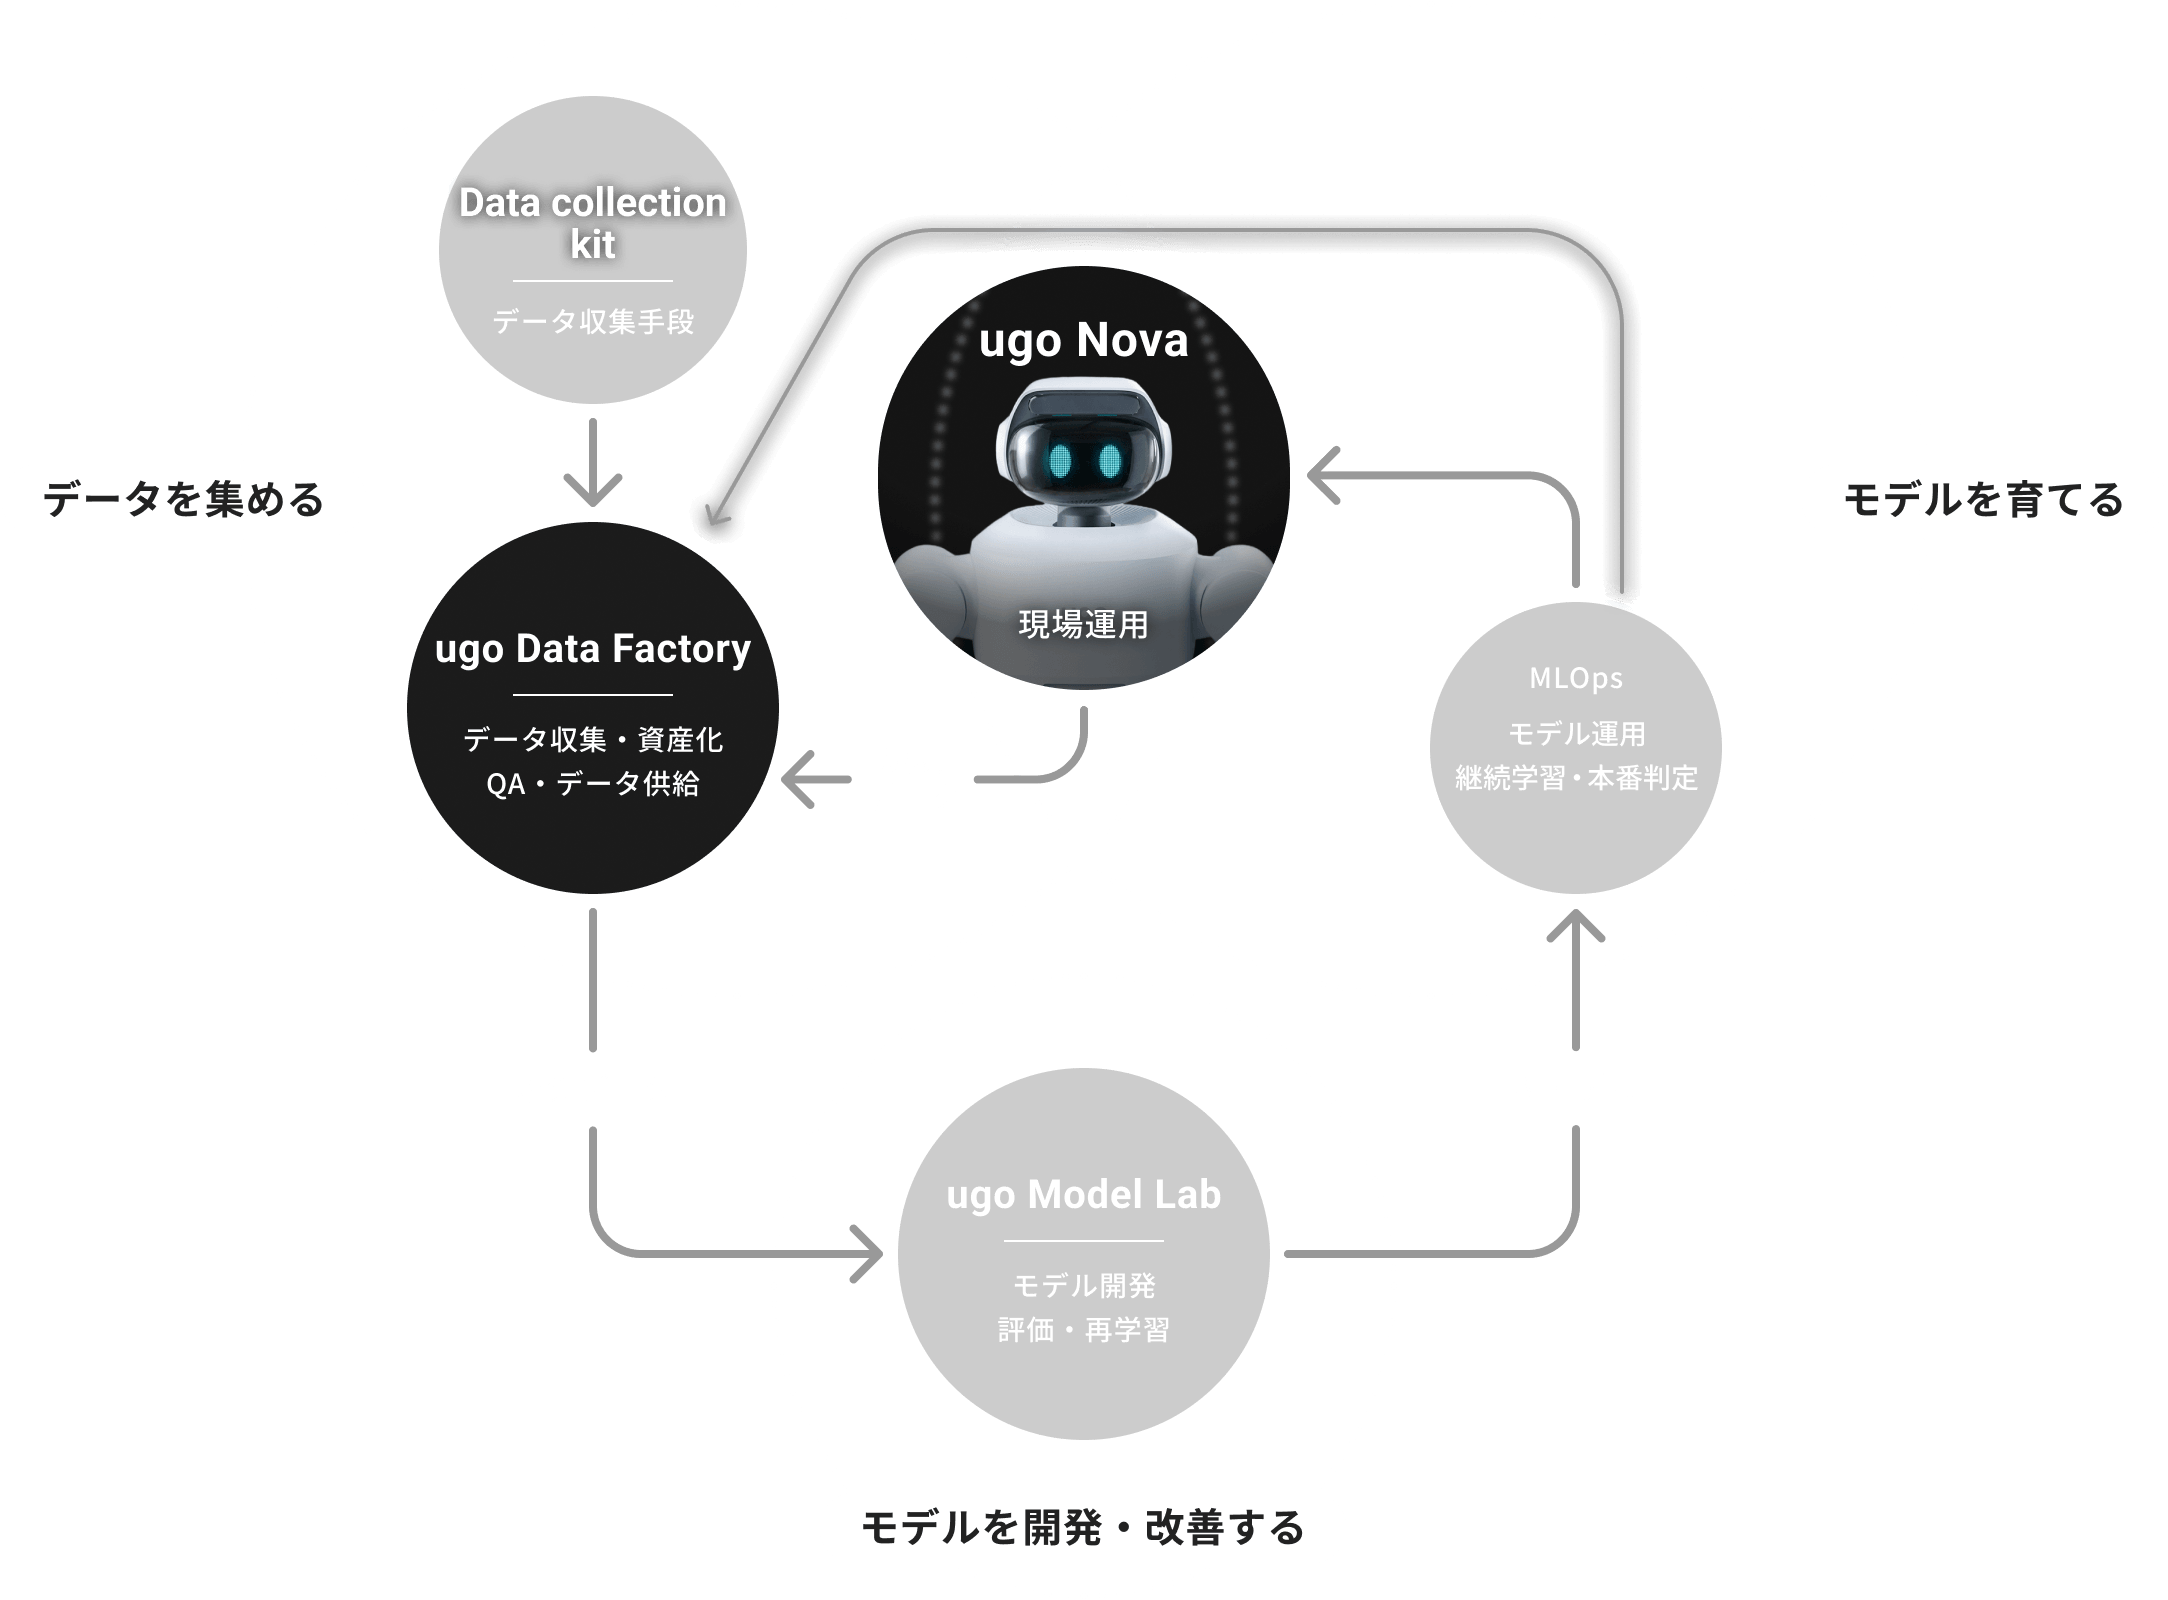
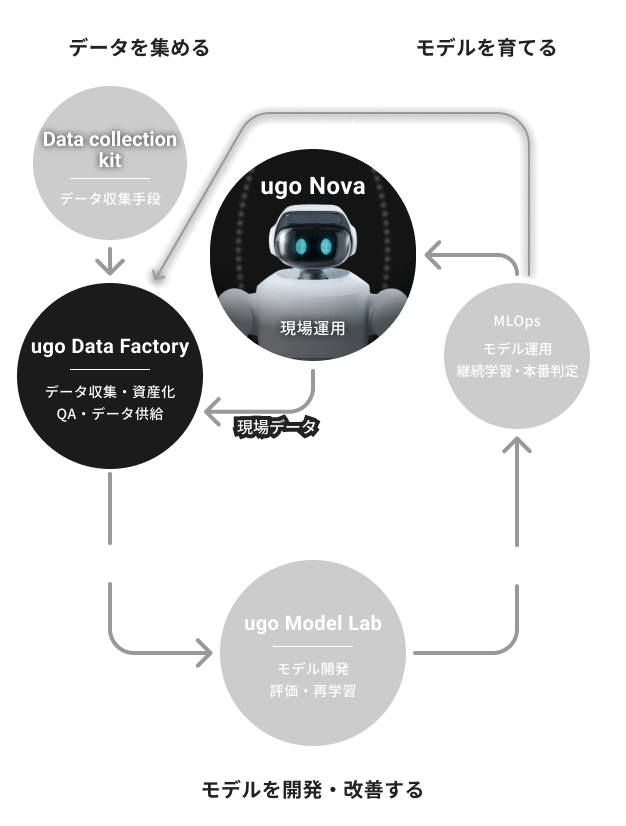
フィジカルAIの社会実装を支援するugoのプロダクト&サービス群
ugo Physical AI Fabric
継続的な学習サイクルを回していくために必要となる
「ロボット・データ・モデル」を統合的に提供し、
フィジカルAIの開発から現場実装までを一気通貫で支援します。
(SPEC)
ugo Nova の
製品仕様
サイズ
(h)126〜162cm(折りたたみ時〜最大延伸時) (w) 56cm (d) 65cm
重量
約 100 kg
顔ディスプレイ
対応
駆動部
頭部:2軸(yaw 1軸 + pitch 1軸)
腕部:7軸+ハンド1軸2指(双腕)
腰部:4軸(yaw 1軸 + pitch 3軸)
車体部:4軸(メカナム4輪)
リフター(昇降機能)
対応
カメラ
ヘッド x1(ステレオカメラ)
ハンド x2(RGBカメラ)
メインPC
NVIDIA Jetson Thor
通信方式
有線LAN:5Gbps以上
無線LAN:IEEE 802.11ax
USB:USB-A x2(3.2 Gen2), USB-C x2(3.1)
連続稼働
約6時間(バッテリー:LiFePO4 | 50.6V | 22Ah)
充電時間
約2.5時間
充電器電源
AC100V 最大360W
移動速度
約0.4km/h ~ 3.6km/h
登坂性能
約 5 度(1/12勾配 8.5%)
段差乗越
約1cm
※ 4G、5Gは別途モバイルルーターとSIM回線契約が必要です
(CASE STUDY)
導入事例
導入の背景、変化、成果をリアルな事例でご紹介します。
ugo Novaのデザインが
できるまで
ugoらしい愛嬌を大切にしながら、次世代機にふさわしい先進性と、仕事を任せられる信頼感をどう表現するか。プロダクトデザインを手がけたGK京都に、デザインコンセプト「Next Soft Precision」が生まれた背景や、現在のスタイリングへたどり着くまでの試行錯誤を伺いました。


